


Was ist der Unterschied zwischen einem bürstenlosen Micro-Inrunner-Motor und einem Outrunner-Motor?
Im dynamischen Bereich der Elektrotechnik und modernen Robotik haben sich bürstenlose Motoren zu einem Eckpfeiler der Innovation entwickelt und treiben alles an, von Hochleistungsdrohnen bis hin zu präzisionsgesteuerten RC-Autos. Unter den verschiedenen Arten von bürstenlosen Motoren stechen zwei hervor: der Micro Inrunner Brushless Motor und der Outrunner Motor. Als Anbieter, der sich auf bürstenlose Micro-Inrunner-Motoren spezialisiert hat, werde ich häufig nach den Unterschieden zwischen diesen beiden Motortypen gefragt. In diesem Blogbeitrag möchte ich mich mit den technischen, Leistungs- und Anwendungsunterschieden befassen, um ein umfassendes Verständnis zu vermitteln.
Strukturelles Design
Der wesentliche Unterschied zwischen diesen beiden Motoren liegt in erster Linie in ihrem konstruktiven Aufbau. DerBürstenloser Innenläufermotorverfügt über eine interne Rotoranordnung. Bei dieser Konstruktion ist der Rotor, der die Permanentmagnete hält, im Stator positioniert. Der Stator wiederum besteht aus Drahtwicklungen. Im Fall eines bürstenlosen Micro-Inrunner-Motors ist dieses kompakte Innenrotordesign miniaturisiert und eignet sich daher für Anwendungen, bei denen die Größe ein entscheidender Faktor ist.
Im Gegensatz dazu verfügt ein Außenläufermotor über eine Außenläuferkonstruktion. Der Rotor mit den Permanentmagneten umgibt den Stator. Durch diese Außenschalenkonfiguration kann der Rotor einen größeren Durchmesser haben als der Rotor des Innenläufermotors mit ähnlicher Gesamtmotorgröße.
Leistungsmerkmale
Die unterschiedlichen strukturellen Designs von Innen- und Außenläufermotoren führen zu erheblichen Leistungsunterschieden.
Geschwindigkeit
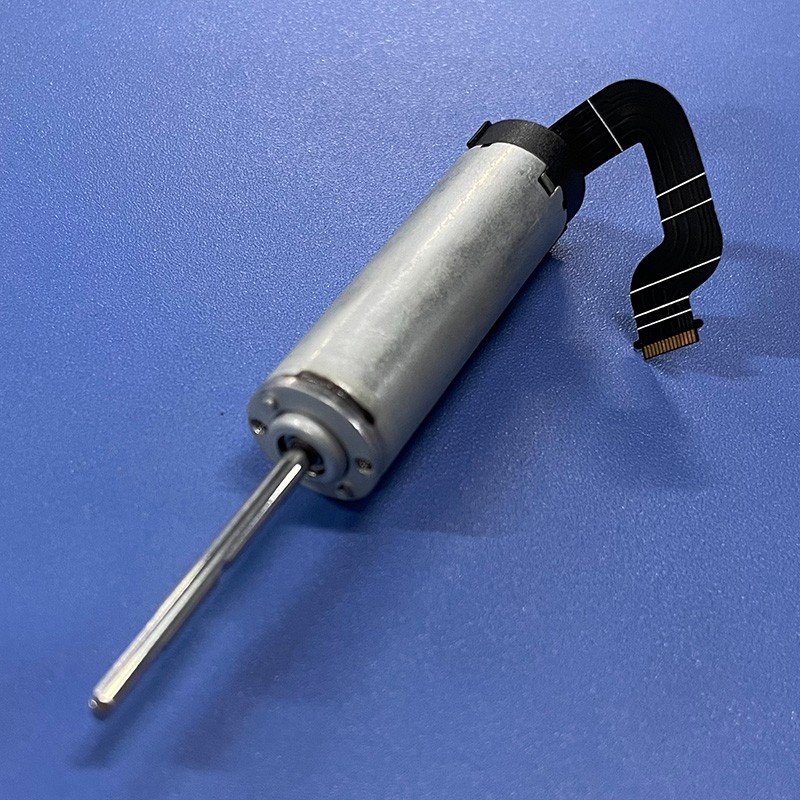

Bürstenlose Micro-Inrunner-Motoren sind für ihre Hochgeschwindigkeitsfähigkeiten bekannt. Das Innenrotordesign reduziert die Rotationsträgheit und ermöglicht dem Motor eine schnelle Beschleunigung und hohe Drehzahlen (Umdrehungen pro Minute). Zum Beispiel bei kleinen Renndrohnen, aBürstenloser Mikro-Inrunner-Motorkann die Propeller schnell hochdrehen, um den nötigen Schub für schnelle Manöver und Hochgeschwindigkeitsflüge zu erzeugen. Die Hochgeschwindigkeitseigenschaften dieser Motoren machen sie auch ideal für Anwendungen in Festplattenlaufwerken, bei denen hohe Drehzahlen für einen effizienten Datenzugriff erforderlich sind.
Außenläufermotoren hingegen haben einen niedrigeren Drehzahlbereich. Der größere Durchmesser des Außenrotors führt zu einer höheren Rotationsträgheit, was die Fähigkeit des Motors einschränkt, extrem hohe Drehzahlen zu erreichen. Diese niedrigere Drehzahlcharakteristik wird jedoch durch ein höheres Drehmoment ausgeglichen.
Drehmoment
Das Drehmoment ist ein Maß für die Rotationskraft des Motors. Außenläufermotoren erzeugen von Natur aus ein höheres Drehmoment als Innenläufermotoren ähnlicher Größe. Das Außenrotordesign mit großem Durchmesser ermöglicht einen größeren Abstand zwischen dem Drehzentrum und den Permanentmagneten, was die Hebelwirkung und damit die Drehmomentabgabe erhöht. Diese hohe Drehmomentabgabe macht Außenläufermotoren ideal für Anwendungen, die eine hohe Zugkraft erfordern, wie zum Beispiel große Drohnen, die schwere Nutzlasten heben müssen, oder Elektrofahrzeuge, die zum Beschleunigen und Steigen ein erhebliches Drehmoment benötigen.
Inrunner-Motoren, einschließlich bürstenloser Micro-Inrunner-Motoren, haben ein relativ geringeres Drehmoment. Sie können jedoch weiterhin in Anwendungen eingesetzt werden, bei denen die Drehmomentanforderungen nicht so anspruchsvoll sind und der Hochgeschwindigkeitsbetrieb Priorität hat.
Effizienz
Unter Wirkungsgrad versteht man bei Motoren das Verhältnis von mechanischer Leistungsabgabe zu elektrischer Leistungsaufnahme. Hinsichtlich der Effizienz hängt der Unterschied zwischen Innen- und Außenläufermotoren weitgehend von der Anwendung ab. Innenläufermotoren haben bei hohen Drehzahlen im Allgemeinen einen höheren Wirkungsgrad. Da sie für den Betrieb bei hohen Drehzahlen ausgelegt sind, können sie bei Hochgeschwindigkeitsanwendungen elektrische Energie effektiver in mechanische Energie umwandeln.
Außenläufermotoren sind drehmomentoptimiert und bei niedrigeren Drehzahlen effizienter. Sie können die elektrische Energie besser nutzen, um bei niedrigeren Drehzahlen ein großes Drehmoment zu erzeugen, was bei Anwendungen, die überwiegend mit niedrigen bis mittleren Drehzahlen betrieben werden, von Vorteil ist.
Wärmeableitung
Ein weiterer entscheidender Aspekt, den es zu berücksichtigen gilt, ist die Wärmeableitung, insbesondere bei Dauerbetriebsszenarien.
Innenläufermotoren mit ihrer Innenrotorkonstruktion stehen vor Herausforderungen bei der Wärmeableitung. Der Rotor ist im Stator eingeschlossen und die während des Betriebs entstehende Wärme wird bis zu einem gewissen Grad im Motor eingeschlossen. Um diesem Problem zu begegnen, sind möglicherweise zusätzliche Kühlmechanismen wie Kühlkörper oder Zwangsluftkühlung erforderlich, insbesondere bei Hochleistungsanwendungen.
Außenläufermotoren haben einen Vorteil bei der Wärmeableitung. Der Außenrotor ist der Umgebung ausgesetzt, sodass die Wärme leichter abstrahlen kann. Dieser natürliche Kühleffekt macht Außenläufermotoren besser für Anwendungen geeignet, bei denen ein kontinuierlicher Hochleistungsbetrieb ohne komplexe Kühlanordnungen erforderlich ist.
Anwendungen
Die Unterschiede in Leistung und Design bestimmen, für welche spezifischen Anwendungen sich jeder Motortyp am besten eignet.
Bürstenlose Micro-Inrunner-Motoren
- Miniaturrobotik: In kleinen Robotersystemen, wie z. B. Mikrorobotern, die zur Erkundung auf engstem Raum eingesetzt werden, oder Lernrobotern, sind die kompakte Größe und die Hochgeschwindigkeitsfähigkeiten vonBürstenlose Micro-Inrunner-Motorensind entscheidende Vorteile. Diese Motoren lassen sich problemlos in den begrenzten Raum des Roboters integrieren und sorgen für die nötige Geschwindigkeit für schnelle Bewegungen.
- Modellflugzeuge und Drohnen: In kleinen Renndrohnen werden Mikro-Innenläufermotoren wegen ihrer Fähigkeit, Hochgeschwindigkeitsrotationen zu liefern, bevorzugt, wodurch die Drohnen eine schnelle Beschleunigung und einen Hochgeschwindigkeitsflug erreichen können.
- Präzisionsinstrumente: Instrumente, die eine schnelle und präzise Bewegung erfordern, wie z. B. bestimmte Arten medizinischer Geräte oder optische Scanner, können vom präzisen und schnellen Betrieb von Mikro-Innenläufermotoren profitieren.
Outrunner-Motoren
- Große Drohnen und UAVs: Drohnen, die für Schwerlastanwendungen wie Luftaufnahmen mit großen Kameras oder Lieferdrohnen entwickelt wurden, sind wegen ihres hohen Drehmoments auf Außenläufermotoren angewiesen. Die Fähigkeit, eine erhebliche Hubkraft zu erzeugen, ermöglicht es diesen Drohnen, schwerere Nutzlasten zu transportieren.
- Elektrofahrzeuge: In Elektrorollern, Fahrrädern und kleinen Elektroautos können Außenläufermotoren das Drehmoment liefern, das zum Beschleunigen und Überwinden des Straßenwiderstands erforderlich ist. Aufgrund ihrer relativ einfachen Kühlanforderungen sind sie auch für Automobilanwendungen geeignet.
- Industriemaschinen: In industriellen Umgebungen, in denen eine leistungsstarke Bewegungssteuerung erforderlich ist, können Außenläufermotoren zum Antrieb von Förderbändern, Pumpen und anderen Maschinen verwendet werden, die ein hohes Drehmoment benötigen.
Größe und Gewicht
Größe und Gewicht sind entscheidende Faktoren, insbesondere bei Anwendungen, bei denen Tragbarkeit und Platzbeschränkungen wichtig sind.
Bürstenlose Micro-Inrunner-Motoren sind äußerst kompakt und leicht. Ihr kleiner Formfaktor und ihr minimales Gewicht machen sie ideal für Anwendungen, bei denen jedes Milligramm zählt, beispielsweise in Nano-Drohnen oder tragbaren Geräten. Die reduzierte Größe ermöglicht zudem eine flexiblere Integration in komplexe Systeme.
Außenläufermotoren sind aufgrund ihrer Außenläuferkonstruktion im Allgemeinen größer und schwerer. Der größere Durchmesser und die zusätzliche Masse des Außenrotors tragen zu deren größerer Größe und erhöhtem Gewicht bei. Bei Anwendungen, bei denen Größe und Gewicht jedoch weniger wichtig sind, etwa bei Industriemaschinen oder Großdrohnen, überwiegen die Leistungsvorteile von Außenläufermotoren diese Nachteile.
Abschluss
Zusammenfassend lässt sich sagen, dass die Unterschiede zwischen einem bürstenlosen Micro-Inrunner-Motor und einem Outrunner-Motor erheblich und weitreichend sind. Diese Unterschiede reichen von ihrem strukturellen Design bis hin zu Leistungsmerkmalen, Wärmeableitung, Anwendungen, Größe und Gewicht. AlsBürstenloser Mikro-Inrunner-MotorAls Lieferant verstehe ich, dass jede Anwendung einzigartige Anforderungen hat und es entscheidend ist, den richtigen Motortyp entsprechend auszuwählen.
Wenn Sie auf der Suche nach einem Motor sind und glauben, dass ein bürstenloser Micro-Inrunner-Motor die richtige Wahl für Ihre Anwendung sein könnte, empfehle ich Ihnen, sich für ein ausführliches Gespräch mit uns in Verbindung zu setzen. Unser Expertenteam bietet maßgeschneiderte Beratung und qualitativ hochwertige Produkte, die Ihren spezifischen Anforderungen gerecht werden. Zögern Sie nicht, uns zu kontaktieren, um ein Beschaffungsgespräch zu beginnen und herauszufinden, wie unsere Motoren Ihre Projekte optimieren können.
Referenzen
- Handbuch für Elektromotoren.
- Leitfaden zur Technologie bürstenloser Gleichstrommotoren.
- Fachzeitschriften zu Robotik und Automatisierungstechnik mit Bezug zu Motoranwendungen.


